太阳风-磁层相互作用全景成像卫星
Solar wind - Magnetosphere - Ionosphere Link Explorer(SMILESpace Variable Objects Monitor)
太阳风-磁层相互作用全景成像卫星(Solar wind Magnetosphere Ionosphere Link Explorer,简称“微笑”卫星,SMILE),由中国科学院(CAS)与欧洲空间局(ESA)联合研制,是中国科学院空间科学战略性先导科技专项(二期)的收官之作,也是继2003年“双星计划”之后中欧主导联合开展的又一大型空间科学探测国际合作项目,更是中欧双方科学家开展任务级全方位深度合作的新里程碑。卫星利用最先进的成像技术提供磁层顶、极尖区和极光卵的同步观测,结合天基和地基的太阳风和磁层原位探测结果,提供影响整个空间天气链条的太阳风-磁层相互作用的首次全景成像观测。该任务为空间物理学研究带来新的观测视角,并在预测及减轻空间天气灾害方面具有直接的推动作用。
“微笑”卫星于2026年5月19日在法属圭亚那库鲁航天中心成功发射。经过约一个月变轨操作,卫星于6月20日到达近地点5120公里,远地点12.09万公里的科学观测轨道。抵达预定轨道后,载荷舱和科学载荷陆续开机,设备工作正常,科学载荷完成在轨调试和在轨定标,取得有效科学数据,符合预期。
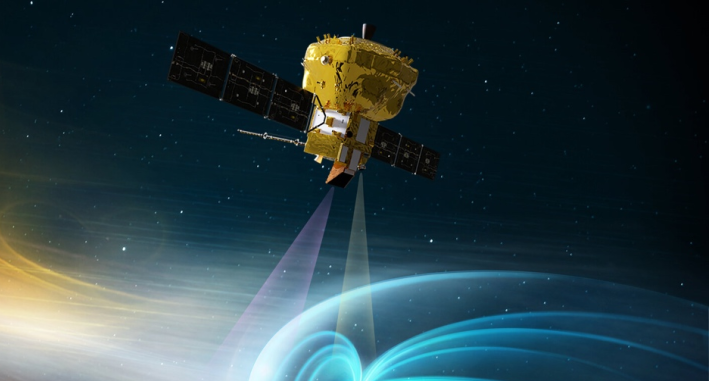
SMILE卫星工程的关键科学目标是探测地球磁层对太阳风冲击的动力学响应,方法是40多小时连续不断的磁鞘/极尖区的X射线成像和全球极光分布的极紫外成像,配合太阳风/磁层中等离子体和磁场的同步就位测量。
1)探测太阳风-磁层相互作用的大尺度结构和基本模式;
2)认知地球磁层亚暴的整体变化过程和周期变化;
SMILE卫星携带一套最先进的科学仪器进行探测。有效载荷包括:
1)软X射线成像仪(SXI):对地球磁层顶、极尖区和磁鞘区进行成像; 2)紫外极光成像仪(UVI):对地球极光区进行成像; 3)低能离子分析仪(LIA):对地球附近的太阳风、磁鞘以及磁层里的低能离子进行实时的就地测量; 4)磁强计(MAG):探测卫星所在空间磁场的三维矢量,获得太阳风磁场的大小及方向。
软X射线成像仪(SXI):
SXI是基于龙虾眼成像原理的宽视场软X射线成像仪,由光学镜头和大面阵CCD探测器组成,视场范围27ox16o,工作波段0.2eV - 5keV,具有大视场覆盖能力和良好的能谱分辨率。
SXI镜头由龙虾眼光学微通道板(MPO)拼接构成,MPO微通道为方孔,板面通过热压弯方法形成相应的曲率半径。MPO板尺寸为4cm×4cm,厚度1.2mm,曲率半径600mm。微孔宽度40um,微孔壁上镀铱膜用于提高软X射线反射率,载荷配有复合滤光片,抑制杂散光的影响。
SXI焦平面由两个CCD探测器拼接而成,CCD采用背照式无增透膜的设计方案,在X射线波段能显著提高量子效率,能量分辨率为50 eV(FWHM)@0.5keV。SWCX过程释放的软X射线主要集中在0.2keV- 2.5keV能段,更高能量的光子信号来源于宇宙射线的影响。
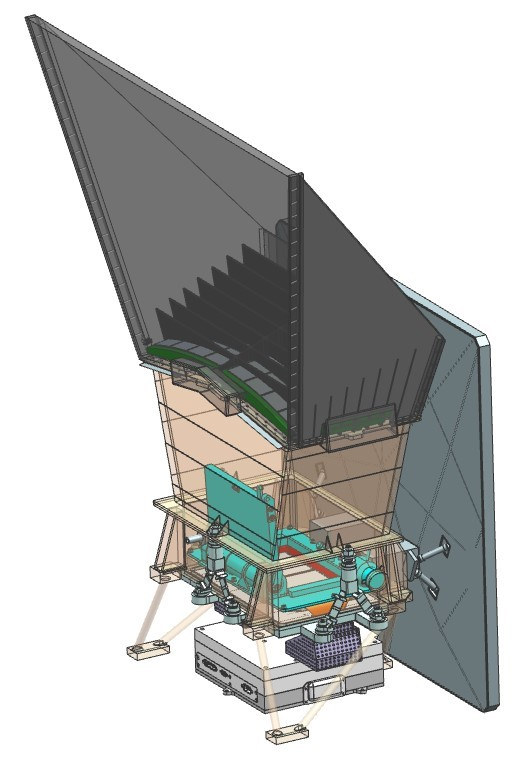 图一:SXI CAD模型结构
紫外极光成像仪(UVI):
紫外极光成像仪是一台由4面反射镜组成的望远镜,使用CMOS探测器获取极光的极紫外辐射图像,工作波长从155nm-175nm。该极光成像仪主要分为三部分:成像仪相机(UVI-C)、成像仪电控箱(UVI-E)以及连接相机和电控箱的线缆(UVI-H)。紫外极光成像仪采用同轴四反射镜光学设计,并针对SMILE任务轨道、时间和空间分辨率要求进行优化。紫外滤光镀膜技术与四反射镜设计相结合,能提供比以往极光探测任务更强的可见光抑制能力,保证紫外极光成像仪科学目标实现。此外,探测器采用的是基于微通道板(MCP)的图像增强CMOS探测器,成像荧光屏与CMOS之间采用光学耦合。
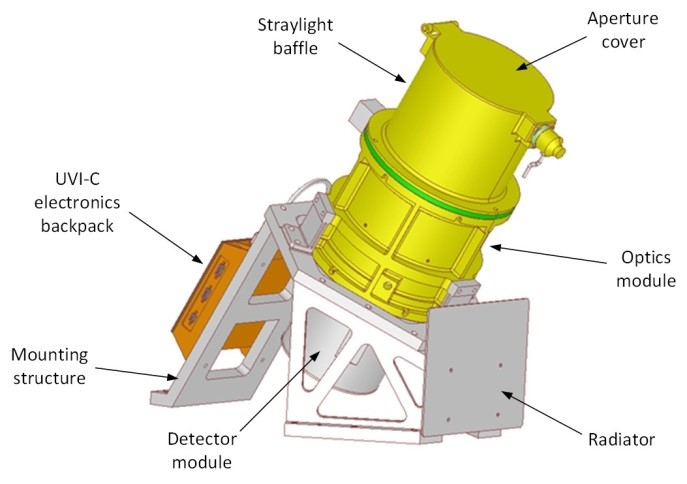 图二:UVI CAD模型结构 (UVI-C)
低能离子分析仪(LIA):
低能离子分析仪是一种带顶盖的半球形静电分析器结合偏转板的设计方案,用于测量50eV/q - 20 keV/q范围离子速度分布函数。偏转板所加高压可以选择0° - 90°的俯仰角范围的离子入射。进入静电分析器的离子被两个半球之间的电场偏转后,打到后端的环形微通道板上。能够穿过静电分析器的离子能量与静电分析器所加电压相关。环形微通道板后端具有48个探测阳极,每个阳极视场约7.5°,总的方位角视场为360°。
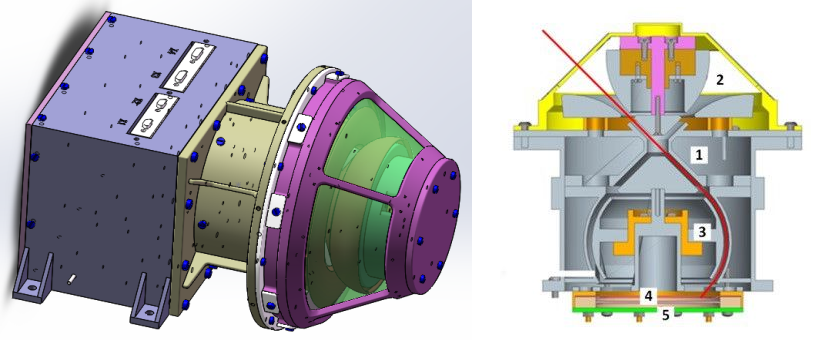 图三:载荷LIA的三维渲染图(左). 传感器探头剖面图(右),红线是探测到的离子的运动轨迹
数字磁强计(MAG):
数字磁强计(MAG)是一套高精度空间矢量磁场探测设备,用于探测卫星所在空间磁场的三维矢量,获得就位磁场的大小及方向的探测数据。为了保证磁强计测试数据的准确性,磁强计系统配置了两套三轴磁通门传感器和一套3米长的铰链式伸杆,用于降低卫星干扰磁场对探测精度的影响。磁强计传感器信号通过电缆传输至安装在PLM上的电子学箱内,利用FPGA进行数字信号处理获取磁场信息。两套磁场传感器安装在伸杆末端距离卫星2.3米和3.0米处,可以同步进行三轴矢量磁场测量,获取磁场梯度信息,从而大大降低卫星剩磁对被测空间磁场的干扰,提高了磁场矢量测量精度。
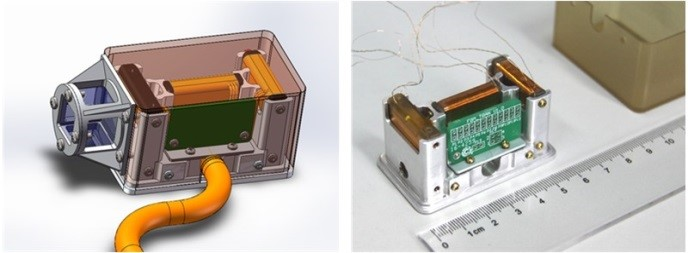 图四:MAG 传感器探头。(左图)3D渲染图,(右图)已完成的工程模型。